Time of Flight Sensor vs LiDAR: Key Differences and How to Choose in 2026
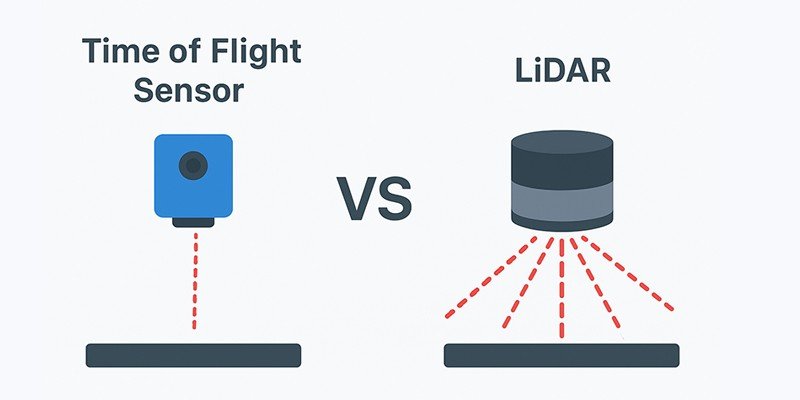
Los sensores de tiempo de vuelo (ToF) y los sistemas LiDAR son dos de las tecnologías de medición de distancias más utilizadas en robótica, automatización, dispositivos inteligentes, supervisión industrial y navegación autónoma. Aunque ambas tecnologías se basan en los principios de propagación de la luz y medición del tiempo, su diseño, características de rendimiento e idoneidad de aplicación difieren significativamente.
As industries move toward full automation in 2026, understanding the strengths and limitations of ToF sensors and LiDAR is becoming crucial for engineers, system integrators, and product designers. This article explains how Time of Flight sensors differ from LiDAR, how each technology works, and—most importantly—how to choose the right solution for your application.
¿Qué es un sensor de tiempo de vuelo?
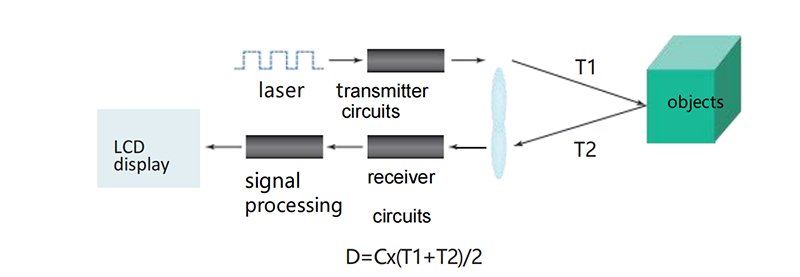
Un sensor de tiempo de vuelo mide la distancia emitiendo luz (normalmente infrarroja o láser) y calculando el tiempo que tarda la luz reflejada en volver al receptor. Este tiempo de recorrido -a menudo en nanosegundos- se convierte en una medición precisa de la distancia.
Existen dos tipos principales de tecnología ToF:
- Tiempo de vuelo directo (dToF) - Mide el tiempo directamente utilizando fotodetectores rápidos como SPAD o APD.
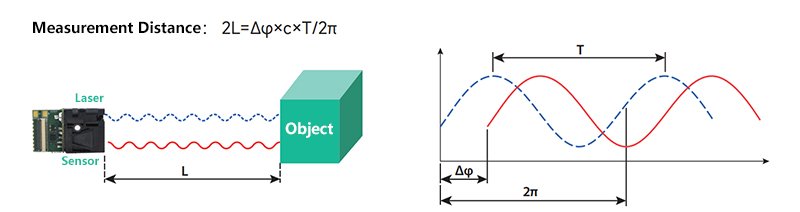
2. Tiempo de vuelo indirecto (iToF) - Mide el desfase entre las señales emitidas y recibidas.
Los sensores ToF se utilizan ampliamente en robótica, agricultura inteligente, vehículos autoguiados, automatización industrial, detección de profundidad en teléfonos inteligentes y medición de distancias de corto a medio alcance.
Características principales de los sensores ToF:
- Tamaño compacto y bajo consumo
- Alcance de medición típico de corto a medio (0,03 m-80 m según el diseño)
- Alta frecuencia de medición
- Excelente para sistemas integrados, dispositivos móviles y respuesta en tiempo real
- A menudo ofrecen interfaces como UART, Modbus, RS485, RS232, USB
Productos como Meskernel LDL-T Sensor láser de distancia ToF representan la última generación de módulos ToF de calidad industrial con alta precisión, muestreo rápido y gran adaptabilidad al entorno.
¿Qué es LiDAR?
LiDAR (Light Detection and Ranging) es una tecnología de escaneado más avanzada que emite impulsos láser estrechos y mide el tiempo de retorno desde múltiples puntos del entorno. En lugar de proporcionar un único valor de distancia, LiDAR crea mapas detallados de nubes de puntos en 2D o 3D.
LiDAR es la tecnología de detección clave utilizada en vehículos autónomos, robots móviles, drones, navegación SLAM y cartografía exterior a gran escala.
Rasgos clave del LiDAR:
- Largo alcance de detección (de decenas a miles de metros)
- Escaneado multipunto de alta precisión
- Capacidad para generar mapas de entorno en 2D o 3D
- Mayores requisitos de transformación
- Mayor coste en comparación con los módulos ToF
Los sistemas LiDAR incluyen LiDAR mecánico, LiDAR de estado sólido, LiDAR basado en MEMS y LiDAR flash.
Sensor de tiempo de vuelo frente a LiDAR: principales diferencias
Las siguientes secciones desglosan las diferencias más importantes que los ingenieros evalúan a la hora de elegir entre ToF y LiDAR.
| Categoría | Sensor de tiempo de vuelo (ToF) | LiDAR | Ganador |
|---|---|---|---|
| 1. Principio de medición | Mide un único punto o puntos limitados en función del tiempo de recorrido de la luz | Realiza escaneados multipunto o de ángulo completo para construir mapas espaciales 2D/3D | Depende de la aplicación (ToF para medición simple, LiDAR para cartografía) |
| 2. Rango de detección | De 0,03 m a 80 m (en función del modelo) | 10 m a >300 m (automoción de gama alta hasta 500 m) | LiDAR |
| 3. Precisión | Precisión milimétrica para distancias cortas y medias | Nivel centimétrico para cartografía de larga distancia | Corto alcance: ToF / Largo alcance: LiDAR |
| 4. Campo de visión (FOV) | FOV estrecho o haz fijo | Amplios ángulos de barrido (270°-360° mecánico; 60°-120° de estado sólido) | LiDAR |
| 5. Salida de datos | Datos de distancia de un solo punto o de pocos puntos | Nube de puntos densa para cartografía y detección de obstáculos | LiDAR |
| 6. Tamaño y consumo de energía | Muy compacto (<20 mm), bajo consumo | Cabezal de exploración más grande, mayor consumo de energía | ToF |
| 7. Coste | Bajo coste, ideal para la integración masiva | Coste medio a alto según el tipo | ToF |
How to Choose the Right Technology in 2026
A continuación se ofrecen recomendaciones específicas para cada aplicación:
Elija una Time of Flight Sensor if you need:
- Medición monopunto de alta precisión
- Detección de corto a medio alcance
- Tamaño compacto para dispositivos integrados
- Muestreo rápido para AGV, automatización o supervisión industrial
- Bajo consumo y bajo coste
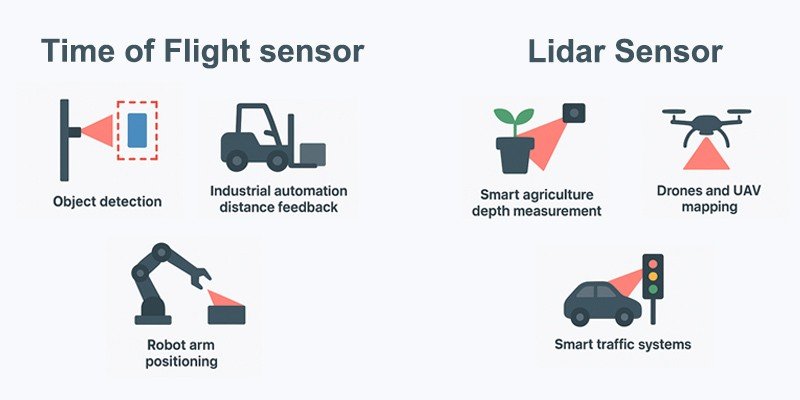
Ejemplos:
- Detección de objetos
- Posicionamiento del brazo robótico
- Detección de distancia de carretillas elevadoras
- Automatización industrial Información a distancia
- Medición inteligente de la profundidad agrícola
Meskernel LDL-T y LDL-S Los sensores láser de distancia ToF están optimizados para estos escenarios.
Elija LiDAR si lo necesita:
- Cartografía medioambiental
- Exploración multipunto
- Navegación autónoma de vehículos
- SLAM o reconstrucción 3D
- Gran alcance de detección en exteriores
Ejemplos:
- Navegación AMR
- Sistemas de tráfico inteligentes
- Cartografía con drones y vehículos aéreos no tripulados
- Coches autónomos y robots
Conclusión
Sensores de tiempo de vuelo and LiDAR each play an essential role in today’s automation and robotics ecosystem. ToF sensors offer compact size, low power, high precision, and cost-efficient performance for single-point industrial or robotic applications. LiDAR, on the other hand, delivers powerful scanning and mapping capabilities ideal for navigation and environmental perception.
Choosing the right technology in 2026 depends on your specific needs—range, precision, FOV, data density, processing requirements, and budget. By understanding the differences outlined in this article, engineers and system designers can make more informed decisions and select the most suitable sensing solution for their next-generation intelligent systems.